- Позвоните нам
- +7 (812) 425-24-57
 ▼

Имитационное моделирование при роботизации складских комплексов
Интерес к роботизации в распределительных центрах обусловлен несколькими важными факторами. Прежде всего, во многих регионах наблюдается острый дефицит квалифицированного персонала для работы на складах, обусловленный тяжёлым физическим характером труда, высокой текучестью кадров и демографическими изменениями. Кроме того, ручной труд связан с риском ошибок и травматизма, что снижает общую эффективность складских операций.
Внедрение роботизации позволяет существенно повысить производительность и точность выполнения операций, сократить рутинные и тяжёлые задачи для сотрудников, а также снизить затраты на логистические операции и обеспечение безопасности. Компании получают возможность не только компенсировать нехватку рабочих рук, но и сделать процессы более устойчивыми и прогнозируемыми, улучшая качество обслуживания клиентов и конкурентоспособность.
Роботизация и моделирование
Основная цель внедрения роботов в распределительных центрах — оптимизация логистических процессов. Роботы призваны автоматизировать операции по перемещению, сортировке и упаковке товаров, минимизируя участие человека там, где это возможно. Роботизированный сценарий показывает сокращение времени обработки заказов в среднем на 20-30%, снижение количества сотрудников и уменьшение количества ошибок до практически нулевого уровня. При этом возникает вопрос выбора типов оборудования, его количества и конкретной конфигурации. .
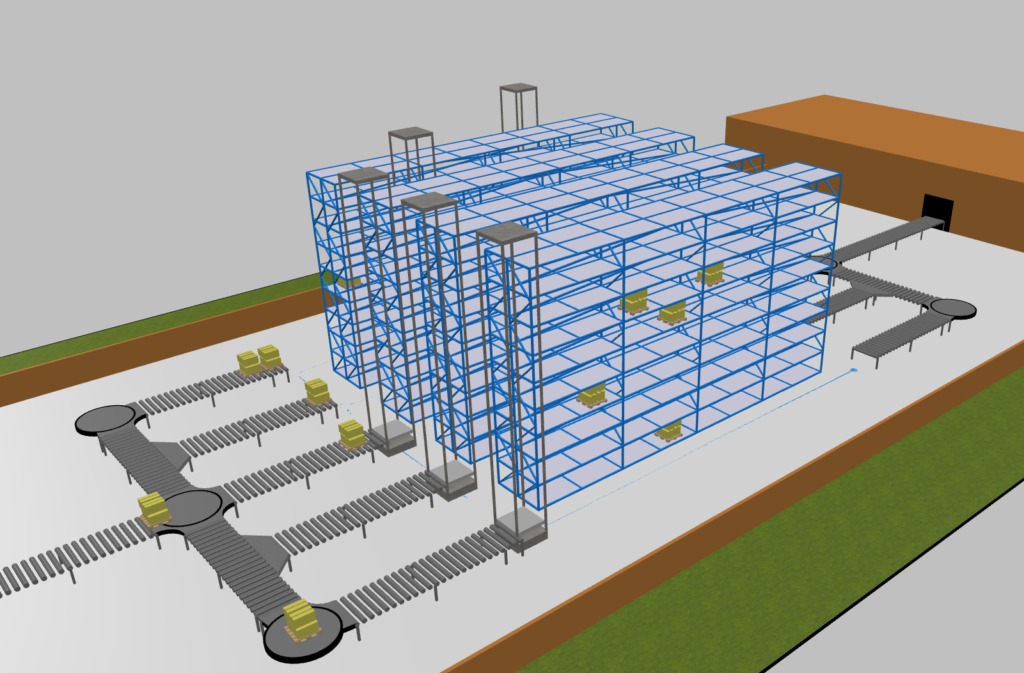
Имитационное моделирование используется для оценки производительности различных конфигураций оборудования, точного расчёта необходимого персонала, размеров буферных зон, оптимизации маршрутов перемещения роботов и грузов. Эта методика позволяет на этапе проектирования спрогнозировать узкие места и определить оптимальные параметры для достижения максимальной эффективности и сокращения времени обработки заказов.
Эксперименты в модели
В ходе экспериментов проводится сравнение двух сценариев: распределительного центра без роботизации и склада, в котором внедрены роботы. Исследуются параметры производительности, длительности выполнения операций, пробеги оборудования и нагрузка на персонал. В то же время, в процессе моделирования калибруются размеры буферов, количество роботов и маршруты, позволяющие избежать узких мест и простоев.
Таким образом имитационная модель (ИМ) получает на входе данные о топологии склада (обычно в виде форматов DXF или DWG), описание складских процессов в виде соответствующих диаграмм, данные по персоналу и выгрузки из системы управления складом по приёмке, отгрузке, сборке и внутренних перемещениях. Имея эти данные, создаётся модель существующего распределительного центра «как есть». Проводя вычислительные эксперименты с данной моделью, мы получаем статистику по работе распределительного центра и отчеты о каждой операции. Результаты такого моделирования позволяют проверить корректность самой модели и исходных данных, сравнивая журнал операций, полученный из модели, с фактическим. По опыту реальных проектов 95% — это достижимый показатель точности моделирования.
Далее начинается построение серии модифицированных моделей с альтернативными конфигурациями оборудования, автоматизацией, внедрением роботов, изменением бизнес-процессов, алгоритмов выбора мест размещения товарных групп, маршрутов сборки товаров. Целью экспериментов с модифицированными моделями является развёрнутый ответ на вопросы: «что если?», «как может быть?», «а не лучше ли?».
Современные складские роботы
В 2025 году на складах массово начинают применяться мобильные роботизированные устройства (AMR – Autonomous Mobile Robots), которые используются для перемещения товаров по складу, эффективно осуществляя маршрутизацию и обходя препятствия.
Для более точной обработки используют роботы-манипуляторы, которые помогают в извлечении и сортировке товара. Активно используются системы RFID и штрихкодов, интегрированные с роботизированными устройствами для автоматической регистрации и учета.
Внедрение роботизированных систем, таких как автоматизированные системы хранения (ASRS — Automated Storage and Retrieval Systems), позволяет эффективно организовать процесс хранения товаров, сокращая время на извлечение и размещение. Роботы автоматически транспортируют товар к нужной полке или зоне, а также извлекают его по запросу.
В дополнение к этому системы управления складом (WMS) интегрируются с роботизированными решениями для отслеживания расположения товаров в реальном времени.
Современные склады пронизаны сетями конвейеров, которые активно используются вместе с роботами и автоматизированными системами хранения. Такие конвейеры могут включать станции с ручной или опять же роботизированной обработкой товаров.
В результате внедрения таких решений время на поиск и извлечение товаров сокращается на 20–30%, что повышает общую эффективность склада и уменьшает операционные затраты.
Дискретно-событийное моделирование в AnyLogic
Модели складских систем хорошо ложатся на аппарат дискретно-событийного моделирования. Разработчики ПО AnyLogic последние 7 лет активно внедряют поддержку современных средств моделирования систем складской и промышленной роботизации. Чтобы убедиться в этом достаточно посмотреть на список соответствующих изменений на сайте вендора:
- 2018 – Главное новшество AnyLogic 8.3 – специализированная Библиотека производственных и логистических систем.
- 2019 – AnyLogic 8.4. Теперь транспортеры – роботизированные тележки (AGV, AMR, FMR и т.д.) – могут двигаться без привязки к разметке пространства и учитывают препятствия на пути, в том числе стены, конвейеры и другие транспортеры.
- 2019 – AnyLogic 8.5. Добавлена карта плотности для транспортеров, которые двигаются в модели без привязки к разметке пространства. Новый элемент «Кран» позволяет перемещать объекты между конвейерными сетями, даже если они не связаны, а элемент «Ветвление конвейера» позволяет более гибко соединять конвейеры под углом. Стало проще моделировать многоуровневые объекты – здания, конвейеры – в рамках одного объекта.
- 2020 – AnyLogic 8.6. Добавлена возможность ограничивать скорость транспортеров или запрещать им движение на определенных участках модели. После освобождения или отмены задачи транспортер может сам выбрать ближайшую базу и отправиться к ней или к заданному пользователем месту.
- 2021 – AnyLogic 8.7. Новый элемент «Склад» позволяет проще моделировать помещения для хранения. Поддерживаются два типа стеллажей: селективный и набивной.
- 2022 – AnyLogic 8.8. Появилась возможность менять направление конвейера. Упрощен процесс задания буферов на конвейере, а также конвейерных сетей с реверсивными конвейерами, которые ведут к рабочим станциям с обеих сторон от главной линии. В новой версии элемент разметки «Склад» стал поддерживать типы стеллажей FIFO и LIFO, в результате появилась возможность моделировать селективные, набивные, гравитационные и пуш-бэк стеллажи. Кроме того, добавлена возможность изменять расположение проходов для их загрузки/разгрузки. Для элемента «Станция обработки» добавлен механизм приоритизации задач. Транспортеры в режиме произвольной навигации теперь эффективнее разъезжаются в коридорах и разрешают тупиковые ситуации. Улучшения в первую очередь коснулись моделирования складских помещений, где транспортеры перемещаются по узким проходам между стеллажами.
- 2023 – AnyLogic 8.8.4. Внедрение алгоритмов генетической оптимизации, активно применяемых при оптимизации количества персонала и техники на складах и производствах.
- 2024 – AnyLogic 8.9. Добавлено программное управление транспортёрами. В AnyLogic 8.9.2 появилась новая 6-осевая роботизированная рука, которая значительно повышает реалистичность и расширяет возможности промышленного моделирования, поддерживая такие задачи, как сборка паллеты, сварка и покраска.
- 2025 – AnyLogic 8.9.4-8.9.5. Реалистичное задание зарядки и отказов роботизированных транспортёров. Новые блоки SeizeRobot и ReleaseRobot поддерживают многоэтапные рабочие процессы. Более того, роботы теперь могут следовать точным траекториям и переключать инструменты, такие как сварочные пистолеты или вакуумные захваты, во время обработки.
Пример проекта моделирования склада
Давайте рассмотрим конкретный проект по моделированию распределительных центров, выполненный в полном соответствии с описанным выше подходом: для каждого склада сначала разработана модель «как есть», а затем сценарии «что если?».
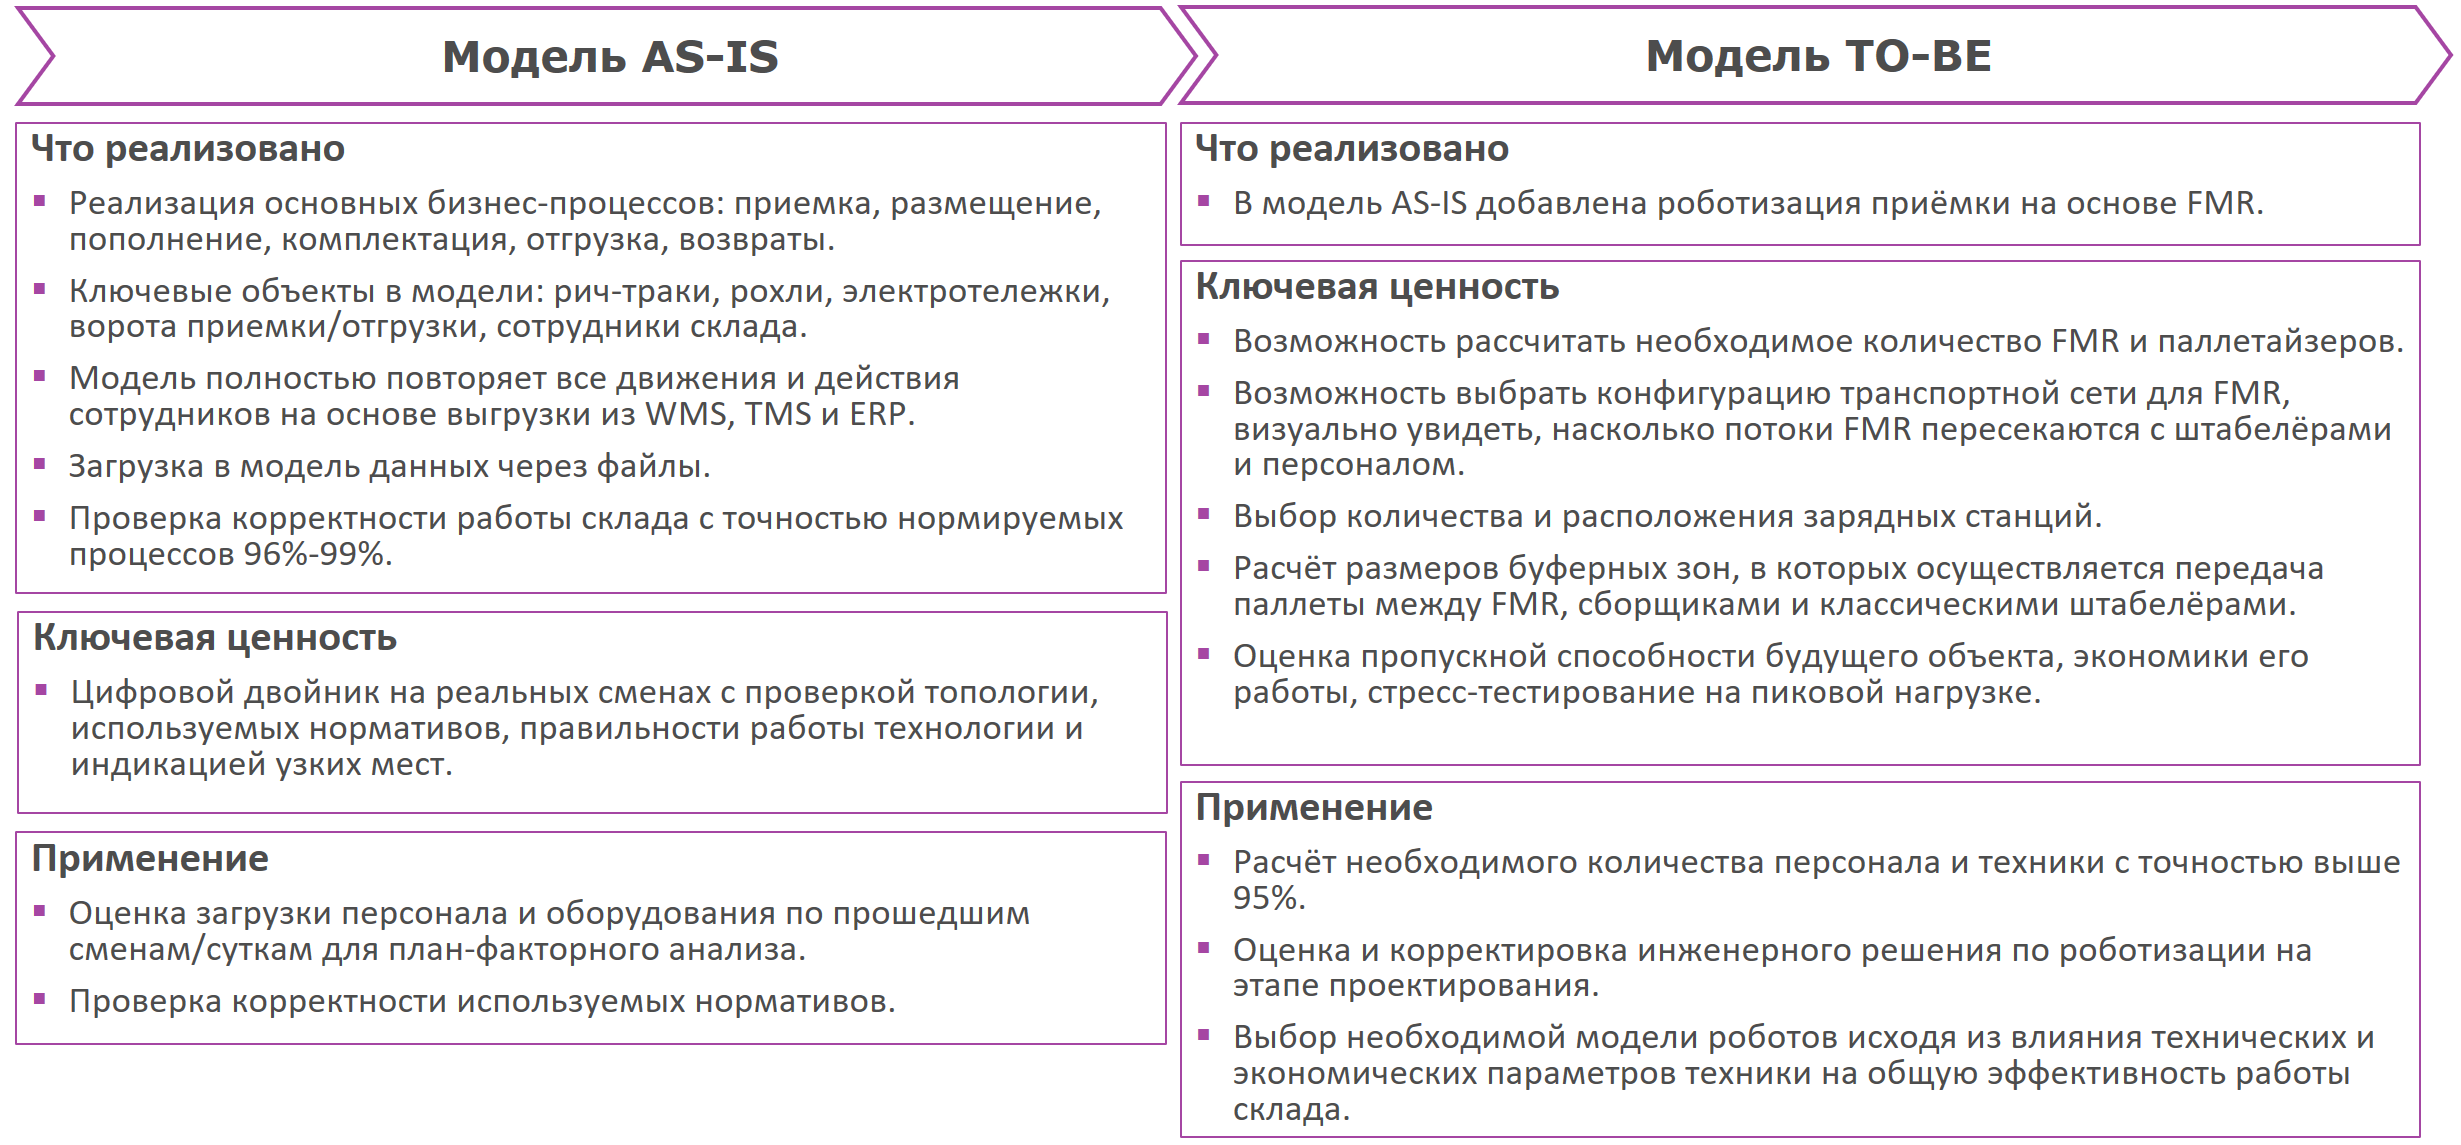
Более подробная информация о проекте доступна в соответствующем кейсе — описании проекта по моделированию сценариев роботизации складов для крупного российского ритейлера.
Результаты
Внедрение «осознанной» роботизации, просчитанной с использованием имитационного моделирования, в распределительных центрах позволяет достичь значительного экономического эффекта: сокращение операционных затрат до 40%, уменьшение потребности в персонале при одновременном увеличении объёмов обработки заказов.
Кроме того, такие проекты способствуют выполнению корпоративных стратегий развития и цифровой трансформации, позволяя бизнесу оставаться конкурентоспособным на фоне роста рынка электронной коммерции и усложнения логистических операций.
Имитационное моделирование показало свою хорошую применимость как инструмент оценки предлагаемых технологических решений для роботизации и теперь становится важной частью комплексных проектов по автоматизации.
Созданные имитационные модели внедряются в операционную работу склада, будучи объединёнными с ИТ-системами склада (WMS, TMS, RMS, ERP), они представляют собой полноценные цифровые двойники, позволяя тестировать и даже оптимизировать различные стратегии размещения и подбора товаров.


